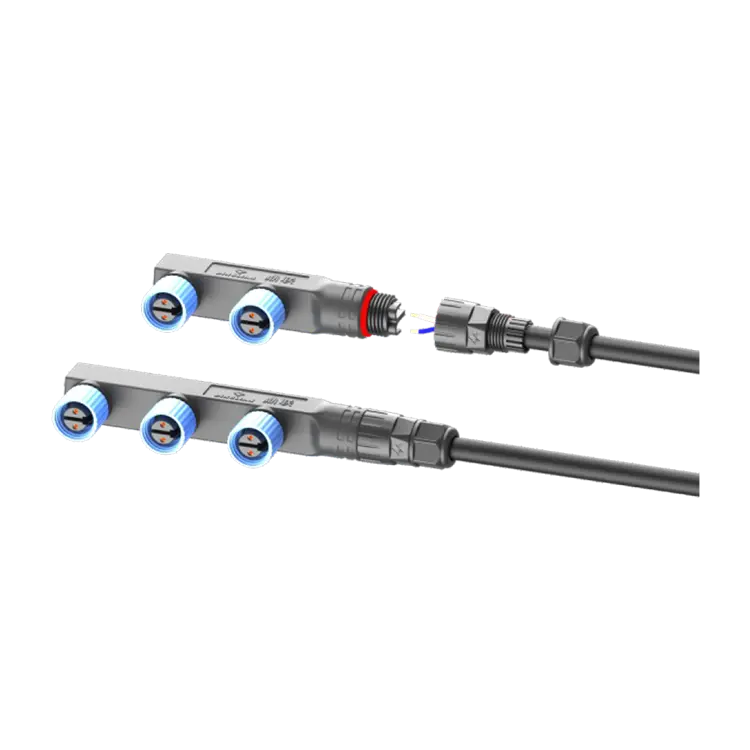
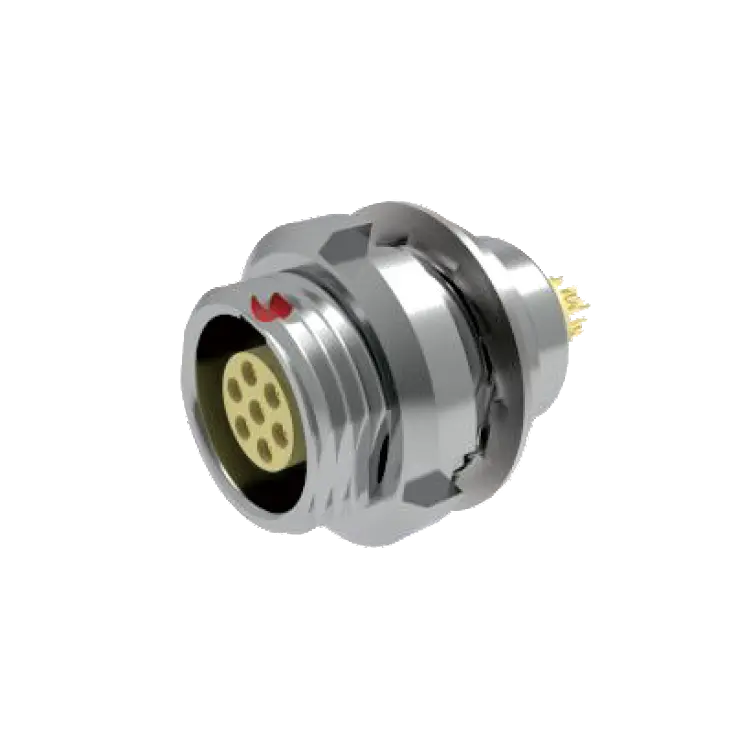
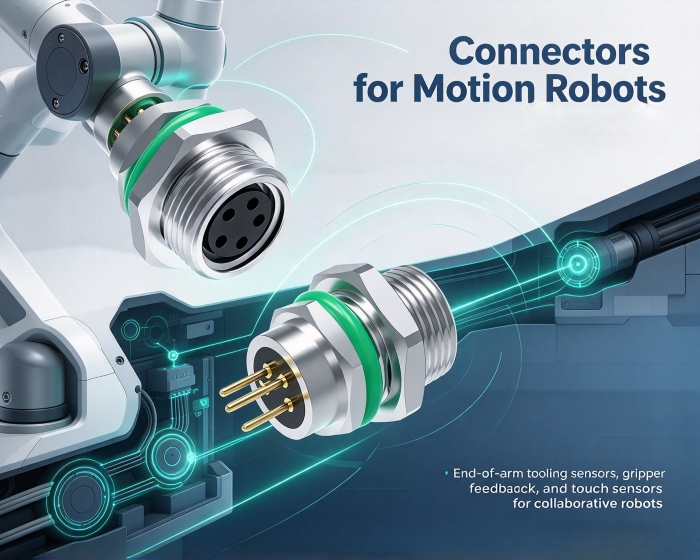
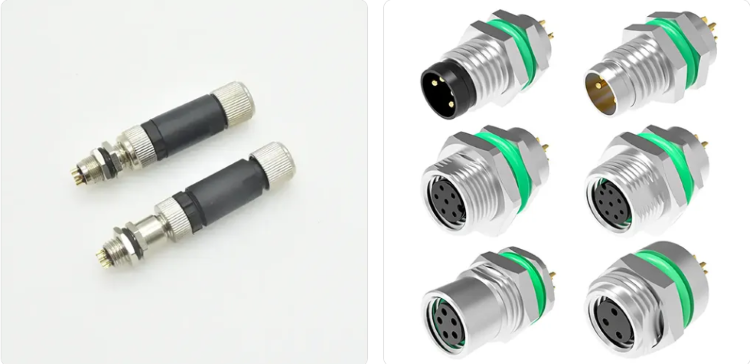
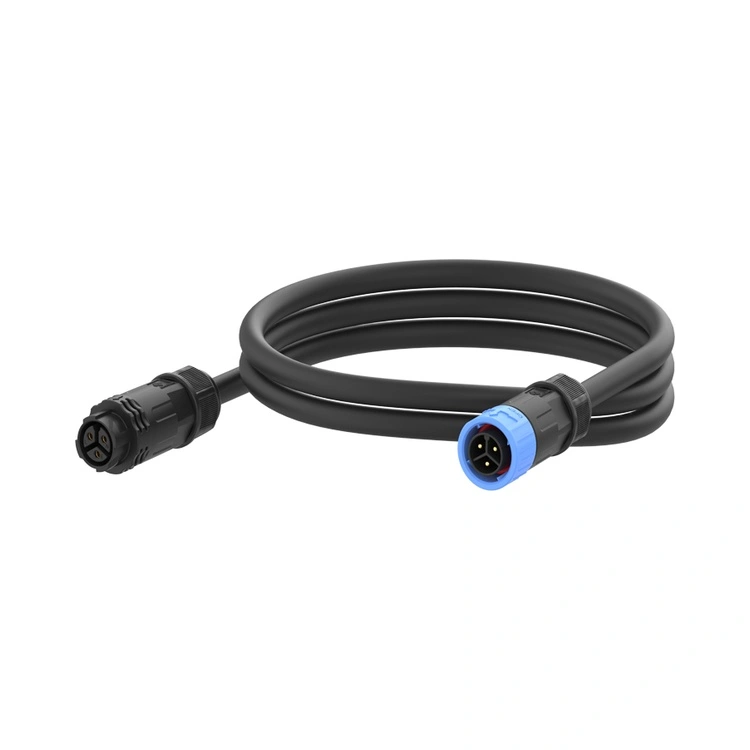
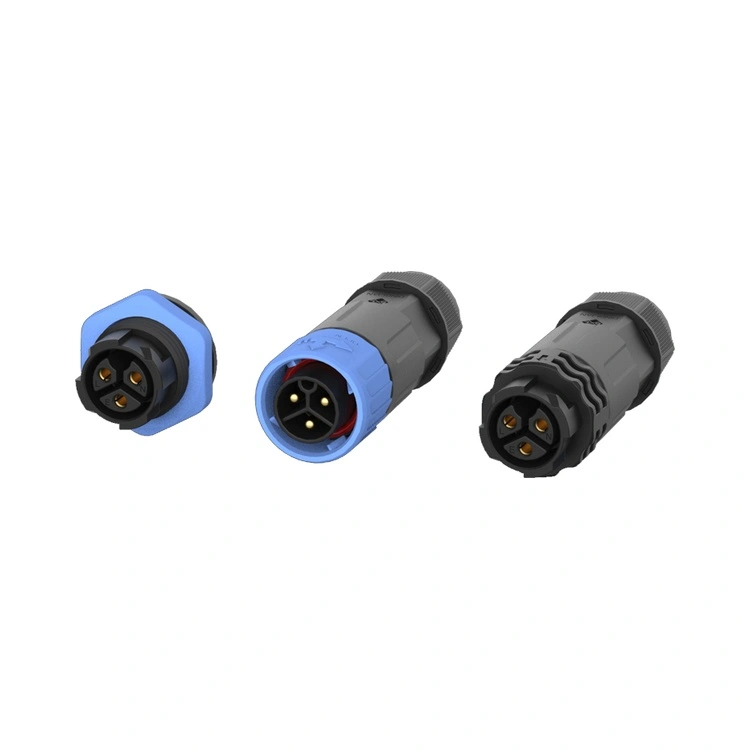
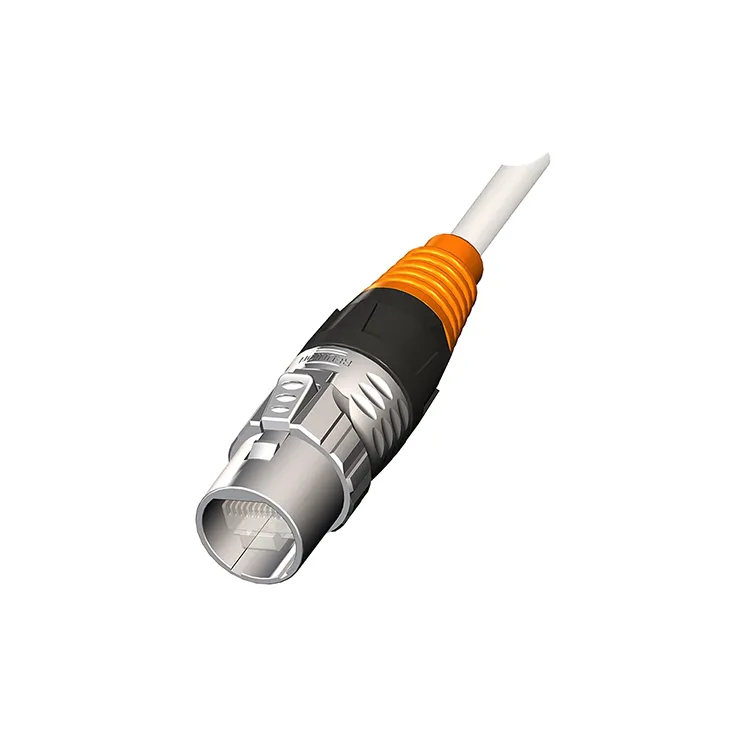
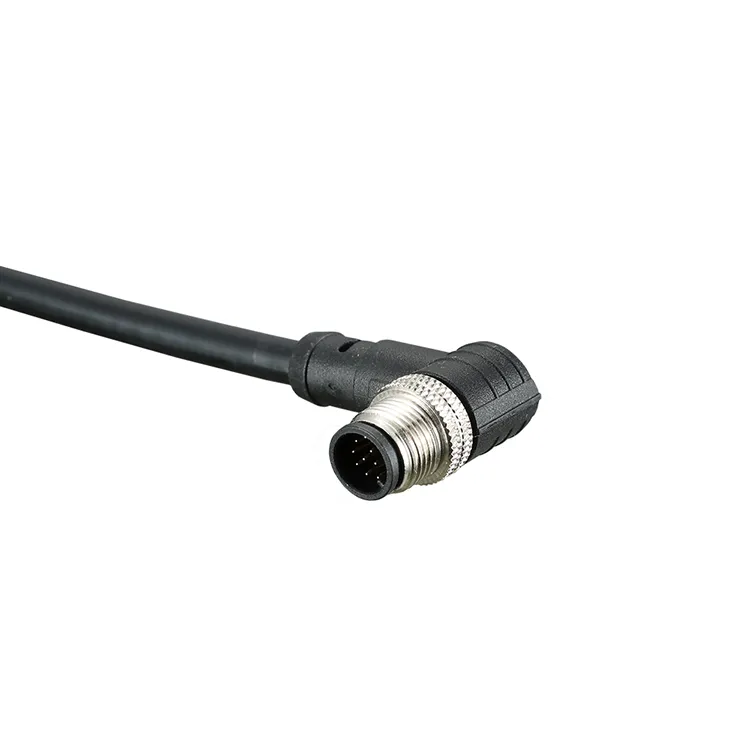
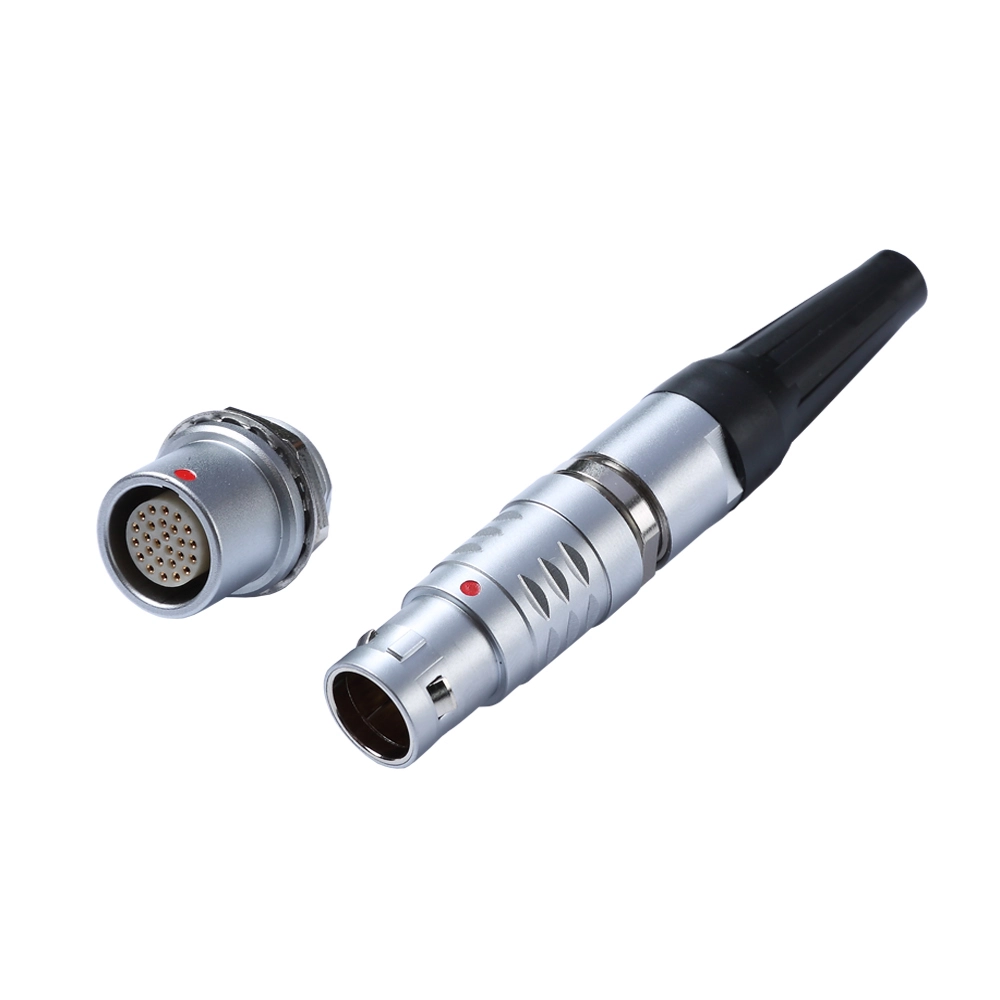
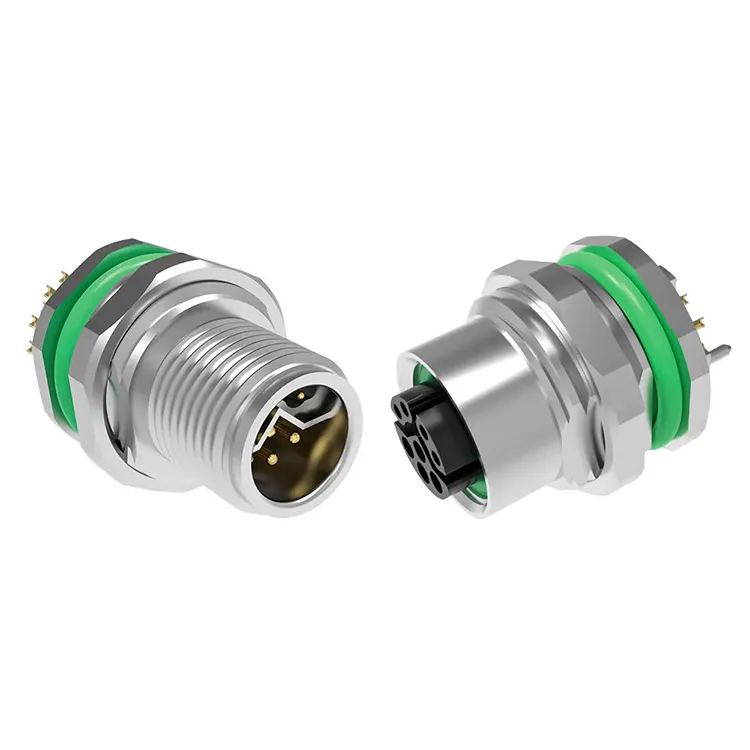
De verbindingen van robots met hoge snelheid vereisen driedimensionale, hoogfrequente composietbewegingen, en de connectoren zijn onderworpen aan voortdurende trillingen, torsie en slijtage door microbewegingen. Traditionele industriële robots hebben relatief vaste bedieningstrajecten, en hun connectoren functioneren voornamelijk als stroom- en signaalpaden; in scenario's met hoge snelheidsbewegingen treedt falen echter zelden onmiddellijk op, maar stapelt het zich geleidelijk op tijdens continue beweging. De logica achter selecterencconnectoren voor bewegingsrobotsmoet gebaseerd zijn op het afleiden van ontwerpeisen uit deze bedrijfsomstandigheden.
Waarom is mechanische betrouwbaarheid een prioriteit?
In omgevingen met voortdurende trillingen kunnen standaard frictievergrendelingsconnectoren geleidelijk losraken. Terminals verschuiven lichtjes tijdens trillingen, waardoor de contactdruk geleidelijk afneemt, wat uiteindelijk leidt tot signaaluitval of stroomonderbrekingen.
Ontwerpkenmerken die dit probleem aanpakken zijn onder meer: positieve vergrendeling en secundaire vergrendeling, zoals het Connector Position Assurance (CPA)-mechanisme, dat gebruik maakt van mechanische stops om onbedoelde loskoppeling van de terminal te voorkomen; en redundant contactontwerp, waarbij dubbele contacten of twee onafhankelijke contacten de geleidbaarheid behouden, zelfs als een enkel contact verslijt. Op kritieke locaties, zoals verbindingsmodules, moeten deze mechanische betrouwbaarheidskenmerken voorrang krijgen boven andere overwegingen. Voor connectoren die in bewegingsrobots worden gebruikt, zijn trillingsbestendige vergrendelingsmechanismen een fundamentele vereiste bij toepassingen met continue beweging.
Hoe wordt de signaalintegriteit gewaarborgd?
De vraag naar databandbreedte in snelle robotsystemen blijft stijgen. Real-time beeldverwerking, bewegingscontrole en omgevingsdetectie zijn sterk met elkaar verbonden, waardoor vaak hogesnelheidsdifferentiële signalen en stroomleidingen parallel binnen compacte verbindingen nodig zijn.
In deze lay-out is elektromagnetische interferentie (EMI) een primair probleem. Afschermingsontwerpen die gebruik maken van structuren met gecontroleerde impedantie helpen signaalverzwakking en overspraak tussen signaal- en stroomleidingen te verminderen. In servoaangedreven toepassingenconnectoren voor bewegingsrobotsmoeten stromen van verschillende ampères kunnen voeren en tegelijkertijd een duidelijke communicatie behouden via signaalkanalen voor encoders, sensoren en andere componenten. Hybride connectoren zorgen voor elektrische isolatie en mechanische integratie binnen één enkele interface, waardoor de complexiteit van de bedrading en het aantal aansluitpunten worden verminderd.
Hoe moeten afwegingen worden gemaakt met betrekking tot ruimteaanpassing?
De interne ruimte binnen robotgewrichten is relatief beperkt. Wanneer connectoren in kleine ruimtes worden gemonteerd, kunnen ze worden blootgesteld aan niet-axiale montagespanningen, die na verloop van tijd vervorming van de behuizing of verplaatsing van de aansluitingen kunnen veroorzaken.
Een zwevend ontwerp kan verplaatsingen absorberen die worden veroorzaakt door assemblagetoleranties en operationele trillingen, waardoor de impact van assemblagespanningen op de terminals wordt verminderd. Oplossingen met een smalle steek en een laag profiel zijn direct geschikt voor compacte ruimtes, waardoor geforceerde montage vanwege ruimtebeperkingen wordt geminimaliseerd. Zodra aan de eerste twee criteria is voldaan, selecteert u de meest compacte oplossing die mogelijk is. Passendconnectoren voor bewegingsrobotsin een beperkte ruimte vereist een evenwicht tussen betrouwbaarheid en compactheid.
Hoe moet de verificatie na selectie worden uitgevoerd?
Zodra de selectie is voltooid, wordt aanbevolen om bij de leverancier te bevestigen of het product dynamische levensduurtests heeft ondergaan, inclusief prestatiegegevens onder trillings-, torsie- en samengestelde bewegingsomstandigheden. Statische elektrische parameters zijn slechts een startpunt; betrouwbaarheid onder dynamische bedrijfsomstandigheden is de kernmaatstaf voorconnectoren voor bewegingsrobots.
Over ons
Reunion heeft ruime ervaring met push-pull zelfborgende connectoren. Het trillingsbestendige vergrendelingsmechanisme en het compacte ontwerp voldoen aan de mechanische betrouwbaarheid en ruimtebesparende eisen van snelle bewegingsrobots. Het selecteren van een connector op basis van faalscenario's zorgt voor een nauwkeurigere aansluiting op de werkelijke behoeften dan alleen het vergelijken van specificaties.
We gebruiken cookies om u een betere browse-ervaring te bieden, het siteverkeer te analyseren en de inhoud te personaliseren. Door deze site te gebruiken, gaat u akkoord met ons gebruik van cookies. Privacybeleid